Модуль 8
Настройка Betaflight 4.5
11 блок(ов) теории · 11 заданий · 120 баллов
Собранный аппарат ещё не летает: между «собрал» и «полетел» лежит настройка. Betaflight — открытая прошивка полётного контроллера (FC): программа, которая сотни раз в секунду читает каналы приёмника, считает стабилизацию и раздаёт газ четырём ESC — регуляторам оборотов из модуля 3. На плате AIO «Мини» стоит именно она: паспорт продукта называет её прямо — «Betaflight 4.5 с протоколом MSP». Betaflight Configurator — настольное приложение, через которое с прошивкой разговаривают с компьютера: плата подключается по USB-C — тому самому порту, который вы нашли на плате AIO в модуле 1.
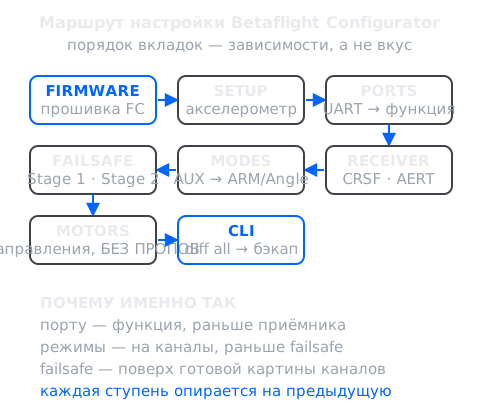
Работа идёт по вкладкам, и у модуля есть маршрут: Firmware Flasher (прошивка FC) → Setup (калибровка акселерометра) → Ports (функции портов) → Receiver (приёмник) → Modes (режимы на тумблерах) → Failsafe (поведение при потере сигнала) → Motors (моторы) → CLI (прямой доступ к настройкам и бэкап). Порядок — не вкус, а зависимости: приёмнику неоткуда приходить, пока его порту не назначена функция; режимам не на что вешаться, пока каналы не идут; failsafe завершает «лётную» часть, потому что опирается на готовую картину каналов.
Версия курса — линейка Betaflight 4.5+; поздние версии меняют детали, маршрут вкладок сохраняется. Весь маршрут модуль проходит в эмуляторе Configurator: те же вкладки и те же действия, вместо железа — детерминированные ответы. Каждый шаг вы затем повторите на настоящей плате по шагам s06–s07 гайда «Мини».
Акселерометр — чип на плате FC, который чувствует, куда направлен «низ» корпуса относительно тяги: по его данным рисуется горизонт на вкладке Setup. Новый или переехавший на другое шасси датчик врёт на постоянную величину — смещение нуля, и калибровка его снимает: плату кладут на заведомо ровную поверхность и запускают Calibrate Accelerometer — прошивка запоминает, где «низ», и горизонт на визуализации выравнивается. Ровная поверхность — не педантизм: датчик честно запомнит любой наклон и будет считать его горизонталью.
С внешним миром плата разговаривает через последовательные порты — UART (universal asynchronous receiver-transmitter — приёмопередатчик последовательной шины; по такой шине приёмник передаёт данные FC, сигнальная цепь из модуля 1). Вкладка Ports раздаёт функции по портам, у каждой функции — свой порт: Serial Rx («последовательный приёмник») — приём каналов с приёмника; телеметрия и GPS — свои функции на своих портах. Порту задаётся и скорость в бодах (символов в секунду): в заданиях модуля приёмнику назначают 420000.
Приёмник ExpressLRS отдаёт FC каналы по протоколу CRSF (Crossfire serial protocol — последовательный протокол приёмников TBS/ELRS): на вкладке Receiver источник каналов выбирают как Serial с протоколом CRSF, после чего ход стиков виден живьём. Четыре главных канала подписаны AERT: Aileron (крен — roll), Elevator (тангаж — pitch), Rudder (рыскание — yaw), Throttle (газ). Каждое значение канала лежит в рабочем диапазоне 988–2012, центр шкалы — 1500; значение за диапазоном — повод проверять приёмник и тумблеры, а не руку пилота.
У приёмника есть и обратный поток — телеметрия. LQ (link quality, качество связи — доля дошедших пакетов, %) и RSSI (received signal strength indicator, мощность принимаемого сигнала) показывают, как дрон слышен с земли. В Receiver телеметрию приписывают каналу RSSI — и пульт рисует качество линии на своём экране. Полный разбор радиолинка — модуль 9.
Каналов у приёмника до 16, и четыре главных — не всё: дополнительные каналы AUX (auxiliary, вспомогательные) несут тумблеры пульта. Вкладка Modes вешает на них режимы — состояния прошивки. Для первого ховера «Мини» нужны два: ARM — разрешение запуска моторов (модуль 5: ARM подаёт только пилот) и Angle — самовыравнивание: отпустили стики — дрон выровнялся. Режим назначают на диапазон AUX-канала (шкала 1000–2012): в заданиях модуля ARM включает тумблер AUX1 выше 1700, Angle — AUX2 выше 1300. После назначения жмут Save: без него назначения живут до переподключения.
Failsafe — поведение FC при потере сигнала пульта: без настройки дрон летит на последних командах, куда глаза глядят (радиолинк и отказы целиком — модуль 9). Настройка двухступенчатая: Stage 1 — прошивка выжидает заданную задержку, в заданиях 500 мс: вдруг сигнал вернётся. Не вернулся — Stage 2 исполняет выбранную процедуру. Курсовая процедура — Drop: по истечении Stage 1 моторы останавливаются мгновенно и аппарат падает (плавное снижение с малым газом — это отдельная процедура Land).
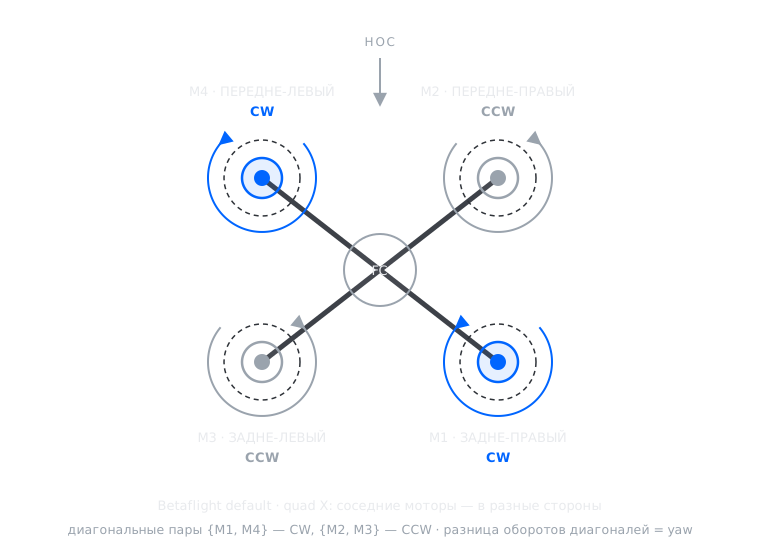
Вкладка Motors крутит моторы по одному — так проверяют направления, и делается это только со снятыми пропами: правило стенда из модуля 5 действует и в конфигураторе. Эталонная схема — quad X (Betaflight default, диаграмма ниже): M1 задне-правый — CW (по часовой), M2 передне-правый — CCW (против), M3 задне-левый — CCW, M4 передне-левый — CW. Мотор не в ту сторону на Betaflight 4.5 реверсируют прямо из Configurator функцией Motor Direction — без перепайки фазных проводов.
CLI (command-line interface, интерфейс командной строки) — текстовый доступ к настройкам прошивки. Команда diff all печатает все отличия ваших настроек от заводских: порты, режимы, failsafe — всё, что настроено по маршруту. Сохранённый вывод diff all — это и есть бэкап конфигурации: по нему настройки переносятся на новую плату или возвращаются после неудачной прошивки. Дешёвая страховка за одну минуту — делайте его после каждой удачной настройки.
Цифровой DSHOT вы разобрали в модуле 3: команда газа — пакет из 16 бит с контрольной суммой, помеха приводит к отбрасыванию пакета, а не к искажённому газу. Число в имени — битрейт в килобитах в секунду: DSHOT300 шлёт команды на 300 кбит/с, DSHOT600 — на 600. Выше битрейт — короче биты и жёстче требования к разводке и помехам линии FC→ESC. Плата whoop — короткие линии в сантиметрах друг от друга, и на них команда доходит чисто уже на 300; DSHOT600 для 1S whoop избыточен — выигрыша в управляемости нет, а запас по помехам сужается. Поэтому в задании прошивки ESC — DSHOT300 (шаг s06 гайда).
Настройки — не единственное, что ходит между компьютером и платой: Configurator разговаривает с FC на языке MSP (MultiWii Serial Protocol — пакетный протокол обмена с полётным контроллером; его называет и паспорт продукта). Пакет — это заголовок фиксированной длины, полезная нагрузка и байт контрольной суммы. Пакет команды SET_RAW_RC («передать значения каналов») несёт 16 каналов по 2 байта — 32 байта нагрузки; полную длину пакета вы посчитаете кодом в задании модуля.
Задания
0/11 заданий · 0/120 баллов
1. Терминал: прошивка FC — Firmware Flasher
10 балл(ов)Первый шаг маршрута — свежая прошивка на плате. Плата AIO F405 1S «Мини» подключена к компьютеру по USB-C. Во вкладке Firmware Flasher выберите плату, версию 4.5, загрузите прошивку и прошейте плату: итог — прошитый FC и открытая вкладка Setup. Это тот же жест, что прошивка ESC из BlueJay в шаге s06 гайда, только на этот раз обновляется сама прошивка полётного контроллера.
Цель: FC прошит Betaflight 4.5 (FLASH OK), после прошивки открыта вкладка Setup · выполнено 0/5
Какие команды доступны?
- · команда: tab firmware — открыть вкладку Firmware Flasher (выбор платы и версии)
- · команда: board F405 1S — выбрать плату «Мини» из списка флешера
- · команда: version 4.5 — выбрать версию прошивки
- · команда: load firmware — загрузить выбранную прошивку во флешер
- · команда: flash — прошить плату; итог задания — прошитая плата и вкладка Setup