Модуль 7
Сборка «Мини»: от коробки до первого ховера
9 блок(ов) теории · 11 заданий · 130 баллов
Семь модулей теории позади — теперь они собираются в железо на вашем столе. Маршрут — гайд /build/mini-whoop: двенадцать шагов «от коробки до первого ховера», по гайду — около трёх с половиной часов работы. Порядок шагов выстроен как цепочка проверок: сначала механика — рама и монтаж платы, затем пайка — моторы и видеосистема, затем настройка электроники от USB, без единого включения батареи, — прошивка регуляторов, Betaflight, бинд приёмника, — и только после этого первое включение батареи через защиту и полёт.
У каждого шага гайда две части: «зачем» и проверочный критерий — короткий чек-лист «шаг закрыт». Привычка сборщика звучит не «припаял — и дальше», а «припаял — проверил — записал». Плата «Мини» — AIO (all-in-one, «всё в одном»): полётный контроллер и регуляторы моторов живут на одной плате, поэтому почти все шаги сходятся к одной точке — к ней.
Инвентаризация (шаг s01) проходит до любого инструмента: комплект раскладывается по зонам — электроника, механика, крепёж — и сверяется со списком из коробки. Три обязательные проверки: все позиции на месте; на плате AIO и видеосистеме нет сколов дорожек и повреждений разъёмов; пропеллеры — восемь штук — в комплекте.
Механика начинается с рамы (шаг s02): верхняя палуба и гарды снимаются, посадочные стойки платы проверяются на 26×26 мм — стандарт крепления whoop-плат. Рама, напечатанная самостоятельно, дорабатывается: поддержи убираются, отверстия проходят сверлом 2 мм, чтобы крепёж M2 шёл свободно. Гарды осматриваются на трещины — это расходник, и запасные печатаются сразу.
Плата AIO ставится на нижнюю палубу через демпферы — мягкие прокладки, гасящие вибрацию моторов, — стрелкой-маркировкой к носу (шаг s03). Стрелка — не украшение: она задаёт систему координат полётного контроллера, то есть «вперёд» для его математики. Развернёте плату на 180° — контроллер честно примет хвост за нос: наклон стика вперёд (pitch — тангаж) понесёт дрон назад, крен (roll) отзеркалится, и управление инвертируется целиком. Заметит это новичок в первый же ховер — у самой земли.
Критерий шага: маркировка «FRONT» смотрит вперёд, винты M2 затянуты от руки — плата висит мягко; пережатые демпферы передают вибрацию моторов прямо в гироскоп.
Пайка моторов (шаг s04) — самое массовое паяльное задание сборки: четыре мотора по три фазных провода (фаза — обмотка мотора) — двенадцать контактов на пэдах M1–M4. Температурное окно — из модуля 6: 320–340 °C, жало 2 мм. Полярность фаз произвольна: направление вращения правится позже, в конфигураторе, — «перепутал два провода» здесь не приговор. Приговор — капля между соседними пэдами, поэтому до подачи питания — прозвонка: силовые цепи плюс-минус не замкнуты, соседние моторные пэды не замкнуты.
Видеосистема Walksnail Avatar Mini припаивается четырьмя проводами к свободному UART (последовательная линия связи между платами): питание 5V, общий GND и пара TX/RX — передача и приём. Камера ставится в носовой слот с углом около 25°. Жёсткое правило шага s05: антенна видеопередатчика (VTX — video transmitter) подключается до подачи питания. Без антенны передатчик излучает «в стену» — отражённая энергия сжигает его выходной каскад, и это невосстановимо.
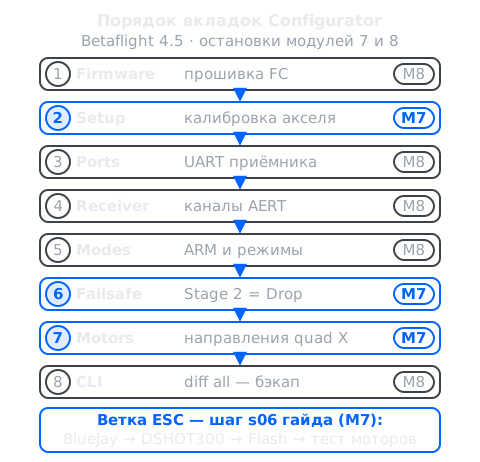
Дальше электроника настраивается от USB — батарея ещё не включалась. Прошивка регуляторов (шаг s06): ESC (electronic speed controller — регулятор оборотов) перепрошивается во вкладке ESC конфигуратора на BlueJay, открытую альтернативу заводской прошивке; настройки под моторы 1002 — из коробки. Протокол — DSHOT300, цифровой канал команд от контроллера к регуляторам: на короткой 1S-разводке whoop он устойчивее, чем DSHOT600. Путь шага: вкладка ESC → BlueJay → DSHOT300 → Flash, после — проверка «звоном»: каждый мотор коротким спином по очереди отвечает ровным писком. Пропы всё ещё сняты.
Базовая настройка Betaflight (шаг s07): калибровка акселерометра — дрон кладут на ровную поверхность, контроллер запоминает, где горизонт. Затем вкладка Motors: направления по схеме quad X (Betaflight default) — M1 задне-правый CW, M2 передне-правый CCW, M3 задне-левый CCW, M4 передне-левый CW (CW — по часовой стрелке, CCW — против). Мотор не в ту сторону правится в конфигураторе до установки пропов. И failsafe — поведение при потере сигнала пульта: Stage 2 (вторая ступень) = Drop — моторы останавливаются мгновенно, и аппарат падает (плавное снижение с малым газом — это отдельная процедура Land, не Drop).
Радиоканал (шаг s08): приёмник ExpressLRS (ELRS — открытый радиостек пульта и приёмника) биндится — устанавливает связь с пультом — по binding phrase, «паролю» связи, который зашит и в пульт, и в приёмник. Фразы совпали — связь встаёт автоматически; не совпали — каналы не встретятся, приёмник «глух». После бинда проверьте телеметрию: RSSI (уровень принимаемого сигнала) должен приходить в пульт.
Первое включение (шаг s09) — по протоколу модуля 5: батарея подключается через Smoke Stopper — недорогой модуль в разрыве силовой цепи, который при коротком замыкании мгновенно обесточивает схему. Минута контроля нагрева: плата и регуляторы остаются холодными. Сработал — это не «повторить попытку»: обесточьте всё, ищите ошибку пайки мультиметром и не подключайтесь напрямую — то же замыкание без защиты сжигает плату за секунду.
Пропеллеры (шаг s10): в комплекте восемь штук, на моторы идут четыре, по два каждого направления — два CW и два CCW. Раскладка — по схеме quad X из шага s07: CW — на M1 и M4, CCW — на M2 и M3. Ставятся маркировкой вверх, наживляются от руки и затягиваются лёгким усилием; задиры на лопастях — брак.
Первый ховер (шаг s11): большая комната, дрон над кроватью или ковром. ARM — взведение моторов — стиком газа вниз-вправо; плавный газ до ~35% — и «Мини» висит ровно, около метра; Disarm (снятие) — вниз-влево. Ровное висение без вращения — главный критерий сборки: он говорит сразу обо всём — о пайке, направлениях, калибровке.
Бонус гайда — перестановка на уличное шасси 18650 за те же две минуты (шаг s12): открутить четыре стойки гардов, переставить блок электроники, включить PID-профиль 2. PID-регулятор (пропорционально-интегрально-дифференциальный) — контур, который сравнивает желаемый и фактический углы и гасит разницу; профиль — именованный набор коэффициентов этого контура.
Зачем переключать профиль: уличное шасси тяжелее и инертнее whoop-рамы — электроника получает другое железо внизу. Коэффициенты, настроенные на лёгкий whoop, на тяжёлом шасси отвечают иначе, вплоть до раскачки. Смена железа — это не «перекрутить газ», а переключить профиль: коэффициенты перенастраиваются под новую массу и инерцию. Критерий шага: профиль 2 активен, центр тяжести по центру рамы.
Задания
0/11 заданий · 0/130 баллов
1. Инвентаризация на распаковке
10 балл(ов)Гайд /build/mini-whoop открывается шагом «Распаковка и инвентаризация» (реф. mini-whoop#s01-s02). Выберите вариант, который верно перечисляет, что именно проверяется на инвентаризации — до того, как в дело пошёл первый инструмент.