Модуль 1
Введение: мир дронов и анатомия квадрокоптера
10 блок(ов) теории · 11 заданий · 125 баллов
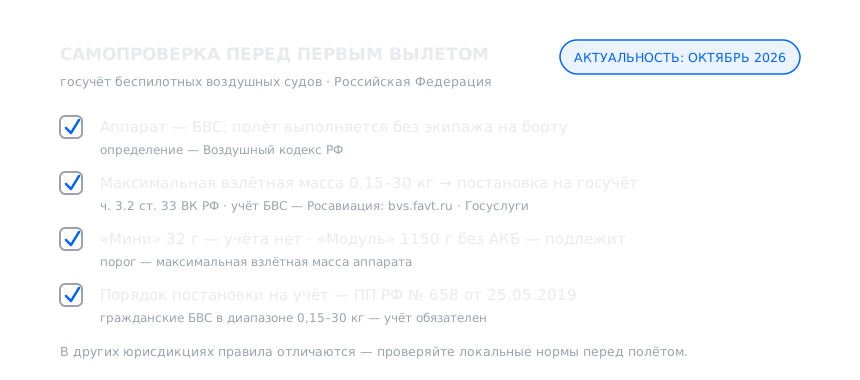
Дрон по-русски — БВС, беспилотное воздушное судно: летательный аппарат, который выполняет полёт без экипажа на борту. Российское право смотрит на дроны прежде всего через массу: гражданские аппараты с максимальной взлётной массой от 0,15 до 30 кг подлежат постановке на государственный учёт (ч. 3.2 ст. 33 Воздушного кодекса РФ, постановление Правительства РФ № 658 от 25.05.2019; актуальность — октябрь 2026). Комнатный whoop «Мини» весит 32 г — до порога не дотягивает; инженерная платформа «Модуль» — 1150 г без АКБ — уже внутри диапазона. Эта одна граница делит весь курсовой парк на «учёт не нужен» и «учёт обязателен», и к концу модуля вы будете находить её глазами.
Дроны не появились в один день. Сначала — радиоуправляемые авиамодели: пилот стоит на земле, модель летает в пределах прямой видимости, и перепутать «нос» и «хвост» означало потерять аппарат. Затем — ручные мультироторы: квадрокоптерная схема сделала взлёт вертикальным, а управление — интуитивным. Дальше — FPV (first person view, «от первого лица»): пилот надевает очки и видит мир глазами дрона через бортовую камеру, поэтому может лететь там, куда взглядом с земли уже не дотянуться. Сегодняшняя ступень — автономные полёты: автопилот летит по программе (миссия «взлёт → точки → возврат домой»), а робототехнические стеки вроде ROS2 добавляют зрение и поведение. Курс повторяет этот путь за 12 модулей: мир и физика (М1–М3), три обязательных модуля безопасности (М4–М6), сборка и настройка (М7–М9), пилотирование (М10), инженерная платформа и итоговый проект (М11–М12).
Платформы курса — два настоящих дрона Drone X. «Мини» — whoop, комнатный микроквадрокоптер с кольцевой защитой пропеллеров: диагональ 75 мм, масса 32 г, четыре мотора, одна банка LiPo — аппарат, которым безопасно летать в комнате и в классе. «Модуль» — инженерная платформа с автопилотом ArduPilot: рама 450 мм, питание LiPo 6S, полезная нагрузка до 1,2 кг. А тот же whoop-формат — это класс 75 Всероссийской лиги гонок дронов (ФГДР): микродроны с гардами летают в зале, рядом со зрителями, поэтому 75-й класс — типичная точка входа в дрон-рейсинг.
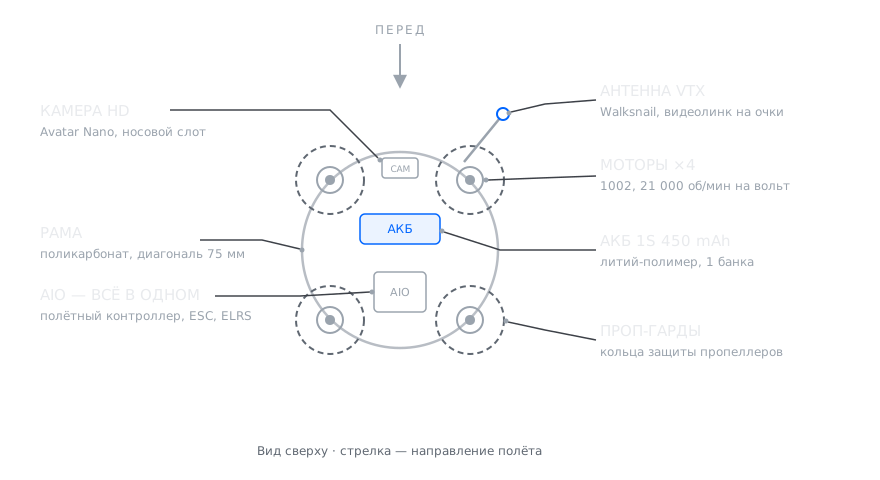
Разберём «Мини» на семь узлов. Рама — кольцевая плата-основание из поликарбоната с диагональю моторов 75 мм: на ней смонтировано всё остальное. Четыре бесколлекторных мотора 1002 (первая цифра маркировки — диаметр статора в миллиметрах, вторая — высота: 10 и 2 мм) расставлены по углам. Проп-гарды — кольца защиты: именно они позволяют летать рядом со стенами и людьми. Камера HD смотрит вперёд из носового слота, видеопередатчик (VTX, video transmitter) Walksnail отправляет её картинку на очки пилота через антенну. А почти вся электроника собрана на одной плате AIO (all-in-one, «всё в одном»): полётный контроллер F405, четыре регулятора оборотов и приёмник ExpressLRS распаяны вместе — на whoop-масштабах это экономит и массу, и проводку. У платы есть порт USB-C: через него дрон подключается к компьютеру для прошивки и настройки — в модуле 8 это главный рабочий инструмент.
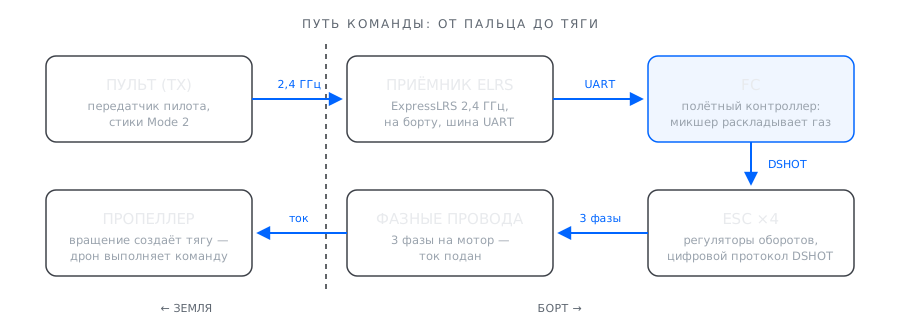
Теперь путь команды газа — от пальца до тяги. Пульт (TX, передатчик) кодирует положение стиков в радиопакет и отправляет его на частоте 2,4 ГГц. Приёмник ExpressLRS (ELRS) на борту принимает пакет и передаёт данные по UART — последовательной шине. FC (flight controller, полётный контроллер) выполняет главную работу: микшер раскладывает команды пилота — газ, поворот, наклоны — на четыре числа, по одному на мотор. Каждое число уходит на свой ESC (electronic speed controller, регулятор оборотов) по цифровому протоколу DSHOT; ESC переводит команду в ток трёх фаз, мотор вращается, пропеллер создаёт тягу. Весь путь занимает миллисекунды, но именно его порядок — пульт → приёмник → FC → ESC → фазы → проп — вы будете трассировать глазами при каждой неисправности на протяжении всего курса.
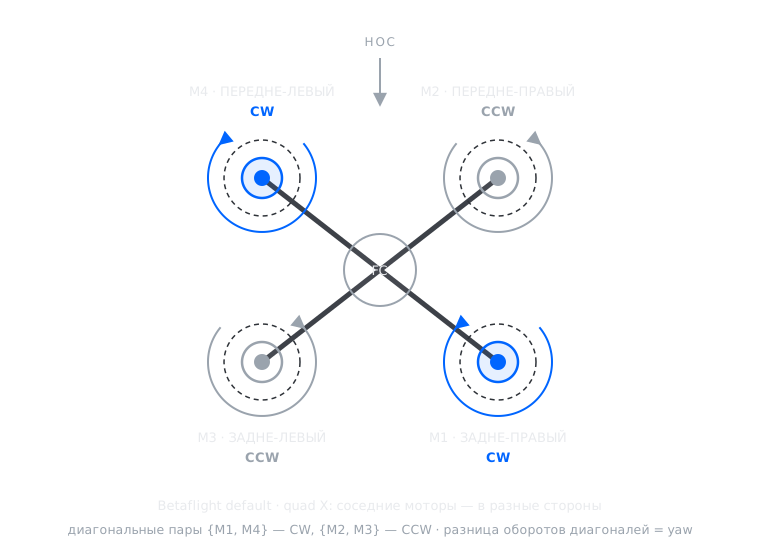
Четыре мотора «Мини» крутятся не как попало. По схеме quad X — стандарту Betaflight (вы увидите её в конфигураторе в модуле 8) — соседние моторы вращаются в противоположные стороны, а диагональные пары — в одну: M1 (задне-правый) и M4 (передне-левый) — по часовой стрелке (CW, clockwise), M2 (передне-правый) и M3 (задне-левый) — против (CCW, counterclockwise). Причина — реактивный момент: раскручивая мотор с пропеллером, корпус получает вращение в обратную сторону — так отвернёт руку дрель при запуске. Если бы все четыре мотора крутились в одну сторону, дрон вращался бы в воздухе непрерывно. Схема с противоположными соседями гасит моменты соседних моторов взаимно, и остаётся чистый инструмент управления: чтобы повернуть корпус вокруг вертикальной оси (yaw), полётный контроллер замедляет одну диагональную пару и ускоряет другую — разница реактивных моментов поворачивает дрон, не наклоняя его. Пропеллеры тоже парные: CW-пропы ставятся на CW-моторы, CCW — на CCW; у «Мини» их 2+2. Из четырёх независимых тяг складываются четыре канала управления — газ (throttle), yaw, наклон вперёд-назад (pitch) и крен влево-вправо (roll); как именно — тема модуля 2.
Вернёмся к границе 0,15 кг и проговорим два практических следствия. Первое: «Мини» с её 32 г вне диапазона учёта, а «Модуль» (1150 г без АКБ) подлежит постановке на учёт — порядок описывает ПП РФ № 658, сам учёт идёт через портал Росавиации (bvs.favt.ru) или Госуслуги. Нормы меняются, поэтому каждое регуляторное задание курса несёт метку актуальности — октябрь 2026 — и правило: свежую редакцию проверять перед вылетом. За пределами России правила другие, и это всегда отдельная проверка.
Второе следствие — про глаза пилота. Полёт в пределах прямой видимости: вы смотрите на аппарат и управляете им. FPV — полёт «от первого лица»: картинка с бортовой камеры идёт в очки, пилот управляет, не глядя на дрон; у «Мини» за это отвечает цифровой видеолинк Walksnail. Правило курса: при полёте вне прямой видимости рядом нужен второй наблюдатель — человек, который видит аппарат глазами и подстраховывает пилота.
Первый заход в «небо» курс делает в тренажёре. Мини-сим платформы — детерминированная сцена: прогон всегда даёт одни и те же метрики, а зачёт сравнивает их с порогами задания. Сим-линия курса ведёт от ознакомительного прогона этого модуля к ховеру, слалому и точной посадке (М10), а дальше — к автономной миссии итогового проекта (М12).
Задания
0/11 заданий · 0/125 баллов
1. БВС и порог госучёта
10 балл(ов)Из четырёх утверждений выберите единственное верное: что такое БВС по Воздушному кодексу РФ и какие гражданские дроны подлежат постановке на государственный учёт. Реквизиты нормы и метка актуальности — в объяснении после ответа.