Модуль 10
Пилотирование в тренажёре
7 блок(ов) теории · 11 заданий · 155 баллов
Пилотажная линейка курса собирается здесь. До этого модуля сим-задания были одиночными проверками: ознакомительный овал (модуль 1), первый ховер и прямая в Acro (модуль 2), тестовый ховер собранной «Мини» (модуль 7). Теперь — полный набор упражнений, на которых пилоты строят моторику: ровный ховер, «квадрат», «восьмёрка» через гейты, слалом, точная посадка — от Angle к Acro. Аппарат во всех сценах — whoop: класс 75 ФГДР — ориентир линейки, формат, с которого начинаются гонки.
Каждое упражнение — детерминированный прогон движка aero-sim: сцена всегда отыгрывается одинаково (фиксированный seed — начальное состояние генератора сцены), метрики машинные, зачёт — сравнение с порогами. Два прогона дают одинаковые числа до знака, поэтому повторный запуск и проверка курса сходятся. Прогон — это эталонный полёт «правильного пилота» с разбором: вы читаете метрики против нормативов и усваиваете, что именно считается ровным ховером и чистой посадкой.
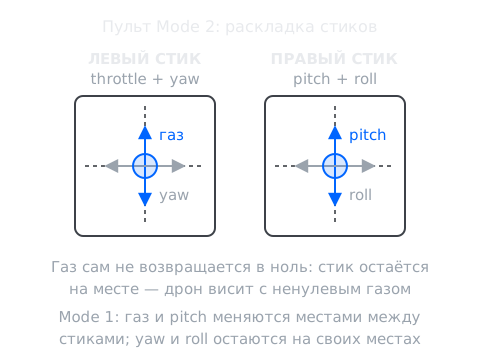
Пульт в модуле — тот же Mode 2 из модуля 2: левый стик — газ (throttle, вверх-вниз) и yaw (влево-вправо), правый — pitch (вперёд-назад) и roll (вбок). Газ стик к нулю не возвращает: отпустили — дрон продолжает висеть с ненулевым газом.
Со стиками работают два тумблера из вкладки Modes (модуль 8): тумблер режима полёта — Angle на AUX2 (auxiliary, вспомогательный канал) выше 1300 — и тумблер ARM (AUX1 выше 1700), разрешение запуска моторов. Порядок перед взлётом всегда один: режим выбран заранее, затем ARM — и ARM подаёт пилот, только стоя перед полётом (модуль 5).
Три режима стабилизации — словарь модуля. Angle — самовыравнивание: стик задаёт угол наклона, отпустили — дрон сам вернулся в горизонт; территория ховера, «квадрата», слалома и точной посадки. Acro (acro — акробатический) — автовыравнивания нет: стик задаёт скорость вращения, и дрон держит любой приданный наклон; прямая без переворота и флип — его территория, гонки летают в Acro.
Horizon — гибрид: в среднем ходе стика дрон выравнивается, как в Angle, на крайнем — ведёт себя как Acro; режим съёмки с элементами трюков. В сценах курса режим — свойство сцены, а не тумблера: каждое упражнение говорит, в чём летит.
Язык метрик один на всю линейку: rms_alt — среднеквадратичное отклонение высоты (RMS, root mean square), м; mean_dev — среднее отклонение от маршрута, м; gate_hits и hits — число гейтов (ворот), мимо которых трасса прошла дальше радиуса ворот, шт; land_dist — расстояние от центра круга до точки посадки, м; time и horizon — длина прогона, с. Метрикам «чем меньше, тем лучше» в заданиях соответствует порог «не больше», длине прогона — «не меньше»: прогон обязан дойти до финиша.
Нормативы упражнений — учебная конструкция курса, а не регламент лиги: модуль не заявляет «соответствие регламенту ФГДР», класс 75 — ориентир формата. Якорь прогрессии — ваши же прошлые прогоны: ховер 10 с из модуля 7 здесь вырастает в 30-секундный, прямая из Acro модуля 2 встречается снова — уже после слалома.
Задания
0/11 заданий · 0/155 баллов
1. Сим: длинный ховер — 30 секунд на высоте 1 м
15 балл(ов)Самое долгое висение курса: в модуле 7 «Мини» держала метр десять сим-секунд, теперь — тридцать. Режим Angle (стик задаёт угол, отпустили — дрон выровнялся), высота 1 м. Прогон детерминированный: эталонный пилот всегда летит одинаково, зачёт — сравнение метрик с порогами. rms_alt — среднеквадратичное отклонение высоты, м: норматив ровного ховера — не больше 0.3 м, детерминированный прогон даёт около 0.20 м. horizon — длина прогона, с: порог 30 требует, чтобы прогон дошёл до финиша.
Цель: Ровный ховер на высоте 1 м в режиме Angle в течение 30 с: RMS отклонения высоты не больше 0.3 м, горизонт прогона — не меньше 30 с